Tesla Robotaxi u Austinu: radno vrijeme, noćno prepoznavanje i ograničenja senzora
 © Tesla / tesla.com
Tesla je u Austinu produljila Robotaxi do 23:00. Musk navodi životinje slabog kontrasta kao noćni izazov, dok NHTSA nastavlja provjeru FSD-a.
Autor: Dmitry Novikov
Tesla je produljila rad Robotaxija u Austinu za jedan sat: vožnje su sada dostupne do 23:00 umjesto do 22:00. Elon Musk rekao je da sigurno prepoznavanje životinja slabog kontrasta ostaje jedan od glavnih zadataka prije daljnjeg širenja noćnog rasporeda. Kao primjer naveo je „sive mačiće na sivom asfaltu” u mraku.
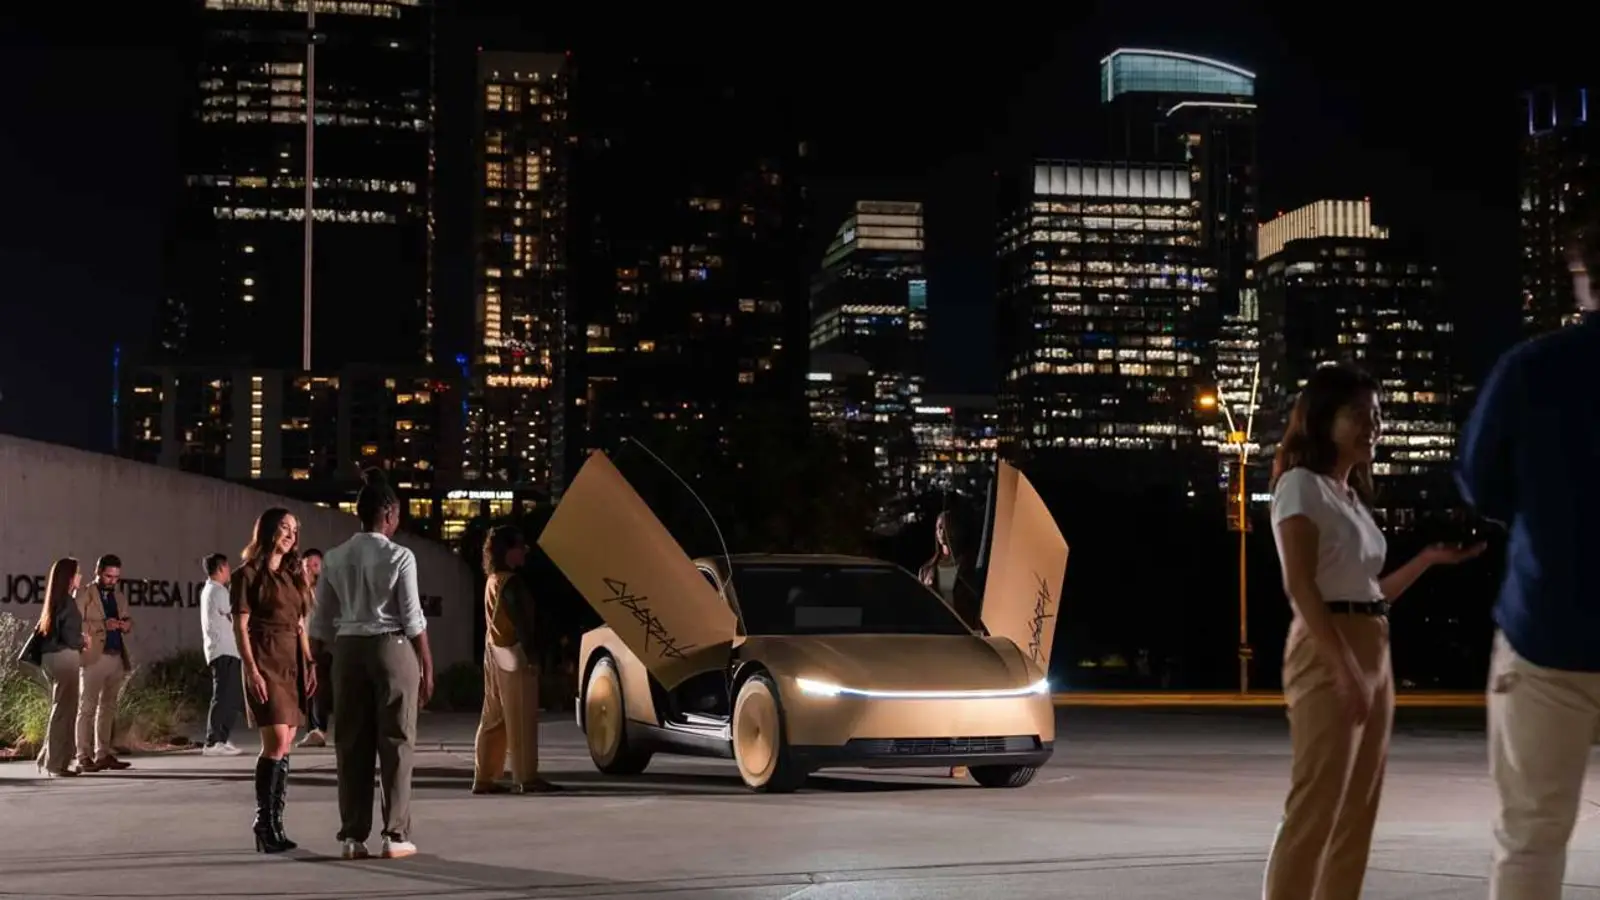
Izjava ponovno otvara pitanje skupa senzora za autonomnu vožnju, ali ne znači da je Tesla odlučila prijeći na LiDAR. U službenom opisu Cybercaba tvrtka govori o kamerama i drugim senzorima, bez spominjanja LiDAR-a. NHTSA FSD na serijskim Teslama opisuje kao sustav koji se oslanja na kamere i pripadajući softver.
Waymo koristi drukčiju arhitekturu. Šesta generacija njegova sustava ima 13 kamera, četiri LiDAR-a i šest radara. Tvrtka navodi da LiDAR laserskim svjetlom stvara trodimenzionalnu sliku okoline i radi danju i noću, dok radar može određivati udaljenost, brzinu i veličinu objekata u različitim uvjetima osvjetljenja i vremena.
Smanjena vidljivost nije problem samo za Robotaxi. NHTSA je 2024. pokrenula istragu FSD-a nakon nesreća pri odsjaju sunca, magli i prašini u zraku, a 18. ožujka 2026. podigla je slučaj na razinu Engineering Analysis EA26002. Analiza obuhvaća oko 3,2 milijuna Tesla i provjerava može li sustav pravodobno prepoznati pogoršanu vidljivost i upozoriti vozača. Istraga se odnosi na FSD u vozilima kupaca, a ne izravno na Robotaxi bez vozača.
Za sada je potvrđena samo jedna promjena: Robotaxi u Austinu radi do 23:00. Musk u najnovijem komentaru nije naveo datum sljedećeg proširenja. Voditelj Teslina AI-ja Ashok Elluswamy u rujnu je povezao rad 24/7 sa sljedećom fazom FSD-a v15 i spomenuo okvir od oko mjesec dana, ali Tesla nije objavila čvrst datum početka.
Ovo hrvatsko izdanje pripremljeno je pomoću AI prijevoda pod uredničkim nadzorom SpeedMe. Izvorni izvještaj napisao/la je Dmitry Novikov
Najnoviji materijali