볼보 NVIDIA 자율주행: Hyperion·Alpamayo와 레벨 2 자동화
 © volvocars.com
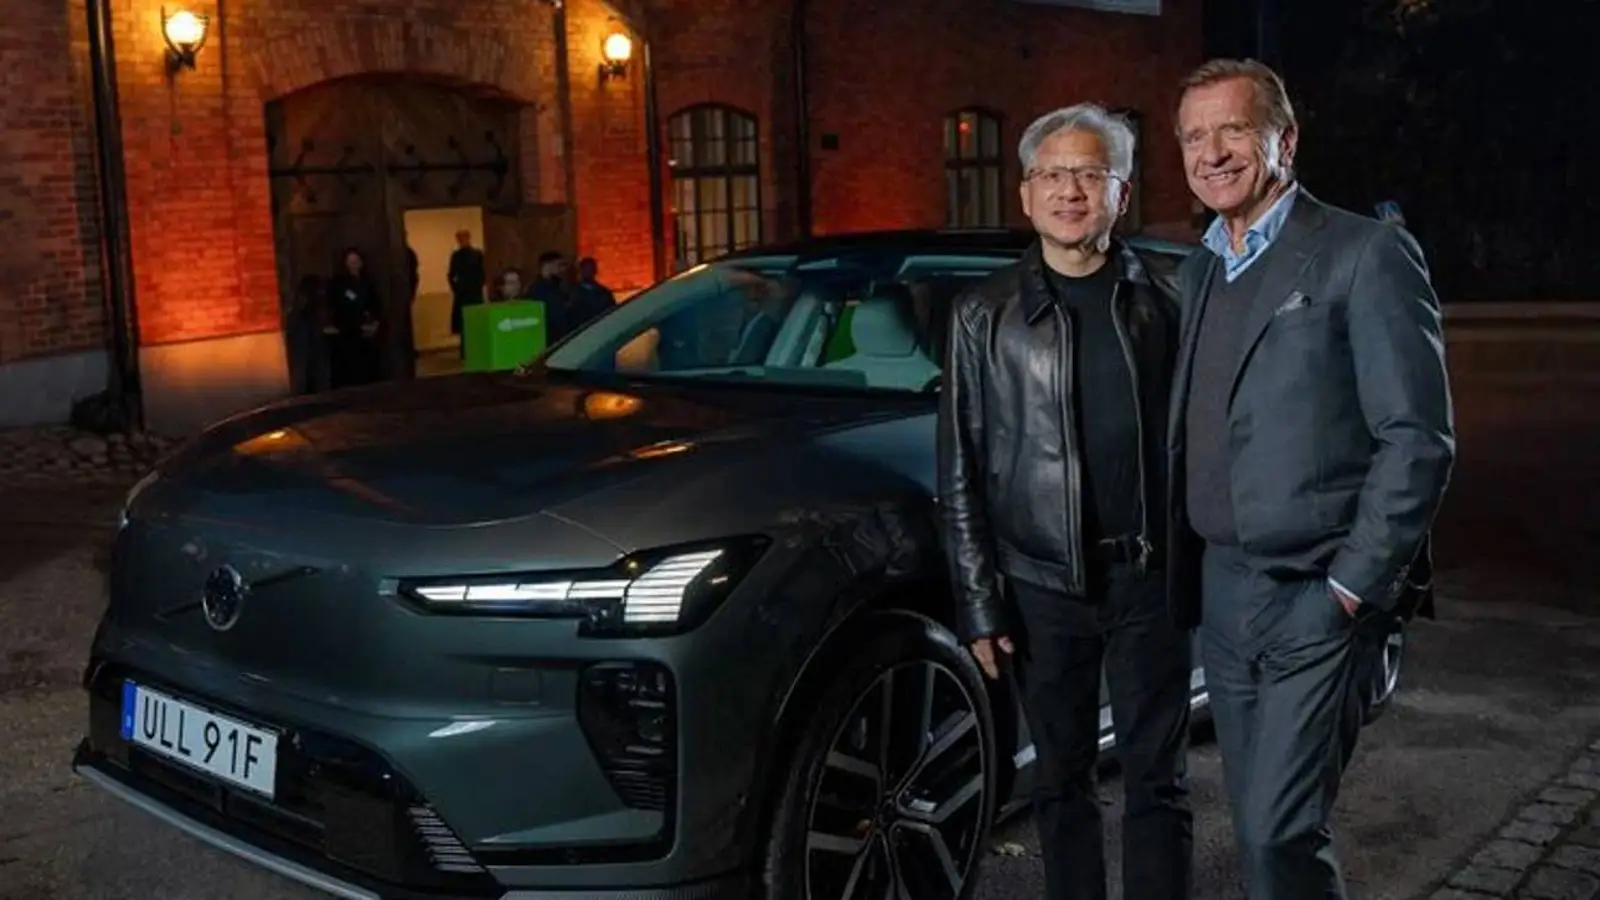
볼보와 NVIDIA가 출발부터 도착까지 주행하는 기술을 개발한다. 초기 버전에서는 운전자가 계속 도로를 감시해야 한다.
작성자: 폴리나 코티코바
볼보자동차와 NVIDIA는 10월 15일 교차로와 주차장을 포함해 출발지부터 목적지까지 자동차의 주행을 관리하는 기술을 개발한다고 발표했다. 다만 첫 버전에서는 운전자가 계속 도로 상황을 살펴야 할 전망이다. 완전 자율주행은 아직 실현된 기능이 아니라 향후 목표다.
새 아키텍처는 NVIDIA Hyperion 컴퓨팅·센서 플랫폼, Halos OS 소프트웨어, 인공지능 기반 Alpamayo Stack을 통합한다. Alpamayo는 복잡한 교통 상황을 해석하고 차량의 다음 행동을 결정하도록 설계된다.
볼보 최고경영자 호칸 사무엘손은 “NVIDIA와 협력해 첨단 안전 기술 전문성과 세계적 수준의 인공지능 기술이라는 두 강점을 결합한다”고 설명했다.
그러나 컴퓨팅 플랫폼의 성능과 양산차에 허용되는 자동화 수준은 다르다. The Verge가 양사 관계자를 인용해 보도한 내용에 따르면 초기 시스템은 L2++로 분류되며 2030년 이전 출시를 목표로 한다.
L2++는 국제 SAE 분류에서 별도의 공식 단계가 아니다. 운전자가 운전대에서 손을 떼더라도 도로를 계속 감시하고 필요하면 즉시 개입해야 한다. 일정 조건에서 잠시 전방을 보지 않아도 되는 기능은 레벨 3에 해당한다.
하드웨어에도 주의할 점이 있다. 볼보는 2025년 부품 공급 문제로 라이다 없이 EX90과 ES90 생산을 시작했다. The Verge에 따르면 NVIDIA 새 시스템의 첫 버전도 라이다를 사용하지 않지만 향후 추가할 가능성은 남아 있다.
현재 EX90과 ES90에는 NVIDIA Orin 프로세서가 들어간다. 그렇다고 미래 Hyperion 시스템과의 호환성이 확인된 것은 아니다.
양사의 협력은 2017년 시작됐다. 당시에는 2021년까지 자율주행 기능을 도입하는 방안을 논의했다. 기술은 발전했지만 볼보는 첫 적용 차종이나 최종 사용 조건을 공개하지 않았다.
NVIDIA 창립자 젠슨 황은 “가속 컴퓨팅은 자동차를 주변 세계를 이해할 수 있는 지능형 기계로 바꾸었다”고 목표를 설명했다.
실질적인 성과는 이 시스템을 탑재하고 공식 자동화 수준을 명시한 양산 볼보 차량이 공개될 때 확인할 수 있다.
이 한국어판은 SpeedMe의 편집 감독하에 AI 번역을 사용하여 작성되었습니다. 원문 보도는 다음 작성자가 담당했습니다 폴리나 코티코바
최신 기사